



 人民網+
 中國共產黨新聞網
 領導留言板
 強國論壇
 人民視頻
復旦大學研發搭載純視覺端側大腦的機器人
靠“眼睛”,這款機器人自主行走(探一線)
 222
 訂閱已訂閱已收藏
 收藏
 小字號
點擊播報本文,約

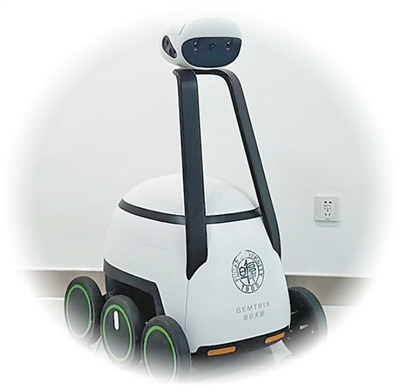 |
在上海舉辦的第二十六屆中國國際工業博覽會現場,一台有著“大眼睛”和像火星車一樣底盤的白色機器人吸引了人們的目光。展會現場人群流動、場景復雜,這台機器人沒有預先設置好的地圖,不靠手柄遙控,僅憑“眼睛”就能自主找路,主動避讓行人,和觀眾一起“逛展”。
這款機器人名為“旦寶”(見圖,魏鵬飛攝),搭載純視覺端側大腦,由復旦大學未來信息創新學院和極目天舒團隊聯合研發。研發團隊負責人張天資介紹,長期以來,機器人的運動與作業主要依靠遙控、預編程和預先建圖3種方式,而不是來自機器人自身對環境的實時理解。一旦環境或任務發生較大變化,就需要重新建圖或編程。在搶險救災、太空挖礦等作業場景中,變化因素多,急需能夠實時理解環境並自主決策的機器人。
“旦寶”的誕生得益於純視覺機器人端側大腦技術突破。在模型層面,團隊將機器人的各類運動統一歸納為“導航”問題,移動是將本體導航至目標位置,抓取等操作則是將指尖導航至目標物體附近。很多機器人抓取和行走用兩套不同系統,存在數據一致性差、成本較高等問題,“旦寶”的大腦則能夠指揮全身運動。基於上述“端側大腦”訓練出用於具身導航的物理技能——視覺空間智能導航,已在“旦寶”身上穩定運行。
張天資說,低算力、高智能是視覺空間智能導航的另一個特點。當前具身智能導航大模型的參數規模多為數十億級,對算力要求較高,部分方案依賴離機推理,難以直接部署於現有機器人本體。視覺空間智能導航參數量約1.2億,可在20瓦以內的功耗下支持最多8路視覺輸入的端側實時運行,讓機器人擺脫對預建地圖、預設程序的依賴,走向自主“理解”和決策、行動。
目前,研發團隊正將成果與跑腿取送、巡檢、農業、清潔等多類機器人開展適配,未來將探索讓機器人從自主行走到自主完成任務,再到理解意圖的持續“進化”。
《 人民日報 》( 2026年10月31日 06 版)
 關注公眾號:人民網財經
分享讓更多人看到 
 人民日報
 人民日報少年
 人民網+
 手機人民網
 領導留言板
 人民視頻
 人民智作
 微信掃一掃
人民日報社概況| 關於人民網| 報社招聘| 招聘英才| 廣告服務| 運營服務| 合作加盟| 版權服務| 數據服務| 網站聲明| 網站律師| 信息保護| 聯系我們
人民日報違法和不良信息舉報電話:010-65363263 舉報郵箱:jubao@people.cn
人民網服務郵箱:kf@people.cn 違法和不良信息舉報電話:010-65363636 舉報郵箱:rmwjubao@people.cn
互聯網新聞信息服務許可証10120170001 | 增值電信業務經營許可証B1-20060139 | 廣播電視節目制作經營許可証(廣媒)字第172號 | 京ICP備12004265號-13
信息網絡傳播視聽節目許可証0104065 | 網絡文化經營許可証 京網文[2023]4961-141號 | 網絡出版服務許可証(京)字121號 | 京ICP証000006號 | 京公網安備11000002000008號
人 民 網 股 份 有 限 公 司 版 權 所 有 ,未 經 書 面 授 權 禁 止 使 用
Copyright © 1997-2026 by www.people.com.cn. all rights reserved
-
評論

-
關注
微信微博快手
 第一時間為您推送權威資訊
 報道全球 傳播中國
 關注人民網,傳播正能量


